Le choix entre les systèmes d'alignement des roues 3D et CCD affecte le temps de configuration, exigences d'entretien, et flux de travail quotidien. La principale différence réside dans la manière dont ils collectent les données: 3Les systèmes D suivent les cibles de roues passives avec des caméras fixes, tandis que les systèmes CCD utilisent des têtes de mesure électroniques montées sur les roues.
Ce guide compare leur architecture de mesure, composants matériels, méthodes de transmission de données, compensation de faux-rond, et exigences d'étalonnage. Comprendre ces différences vous aidera à identifier quel système correspond le mieux à l'aménagement de votre atelier., volume de service, et capacités de maintenance.
Comment les systèmes d'alignement des roues 3D et CCD collectent-ils les données de mesure?
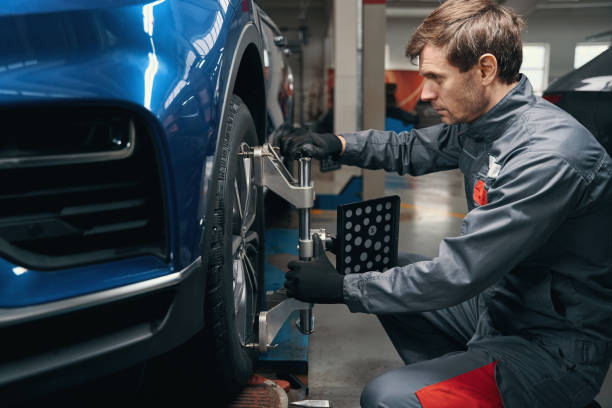
Les systèmes 3D caméra et cible suivent les cibles de roues passives à partir d'une structure fixe, tandis que les aligneurs CCD utilisent des têtes de mesure électroniques actives montées directement sur les roues.
Matériel de capteur et suivi optique
3Les aligneurs de roues D et CCD utilisent différentes dispositions matérielles pour mesurer la géométrie du véhicule. Dans un système CCD typique, les techniciens fixent des têtes de mesure électroniques aux roues. Ces têtes collectent des données angulaires et de position à proximité de la roue et transmettent les résultats à l'ordinateur principal.
- Têtes de mesure CCD: Selon le modèle, ces unités actives peuvent contenir des capteurs optiques, émetteurs infrarouges, inclinomètres électroniques, piles, et modules de communication. Ils mesurent l'orientation des roues et établissent des relations géométriques entre les roues.
- 3Caméras D et cibles passives: Des caméras fixes montées sur une poutre ou une tour observent des cibles à motifs fixées aux roues. Les cibles ne contiennent aucun composant de mesure électronique, pendant que les caméras et les logiciels calculent leur position et leur mouvement.
Comparaison des flux de travail d'acquisition de données 3D et CCD
Les systèmes CCD calculent les valeurs d'alignement à partir des mesures collectées par les têtes montées sur roue. De nombreux modèles utilisent des inclinomètres électroniques pour mesurer l'inclinaison et les signaux infrarouges afin d'établir des relations entre les têtes de mesure adjacentes.. Les données traitées sont ensuite envoyées à l'ordinateur d'alignement.
Les systèmes 3D caméra et cible observent les quatre cibles à partir de positions de caméra fixes. Pendant les procédures de compensation de roulis et de direction, le logiciel suit les changements dans la position et l’orientation de chaque cible. Il utilise ensuite la géométrie de la caméra calibrée et le traitement de l'image pour calculer le pincement., courbure, roulette, et d'autres valeurs d'alignement.
Le tableau ci-dessous résume les principales différences dans le placement du matériel, méthodes de mesure, et exigences d'étalonnage.
| Zone d'acquisition | Alignement des roues CCD | 3Alignement des roues |
|---|---|---|
| Accessoires de roue | Têtes de mesure électroniques actives fixées aux roues. | Cibles à motifs passives fixées aux roues. |
| Matériel de mesure primaire | Capteurs optiques et inclinomètres électroniques à l'intérieur des têtes de mesure. | Caméras fixes montées sur poutre, tour, ou structure similaire. |
| Méthode de mesure | Mesure l'orientation des roues et les relations géométriques entre les têtes de capteurs. | Suit la position et le mouvement de la cible à l'aide de la géométrie de la caméra et du traitement d'image calibrés.. |
| Électronique côté roue | Nécessite normalement des composants électroniques alimentés sur les roues. | Les cibles passives ne nécessitent normalement pas de piles, câbles, ou électronique embarquée. |
| Objectif de l'étalonnage | Têtes de mesure, inclinomètres, et composants de capteur associés. | Positions des caméras, géométrie des poutres, configuration de l'installation, et vérifications du système définies par le fabricant. |
Comment fonctionnent les systèmes 3D caméra et cible?
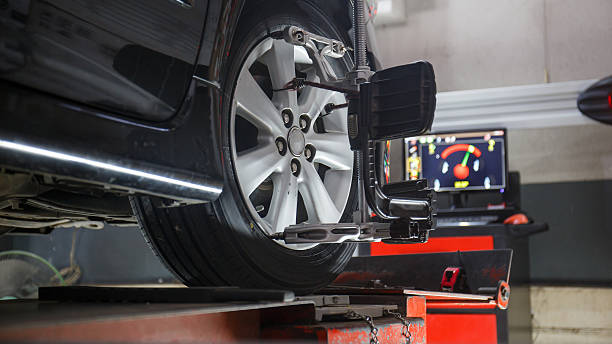
Les systèmes 3D caméra et cible utilisent des caméras distantes pour suivre les cibles de roue passives. Le logiciel analyse les changements dans la position et l'orientation de chaque cible pour calculer les angles d'alignement des roues..
Composants de base et architecture système
Les aligneurs 3D caméra-cible éloignent les principaux composants électroniques de mesure des roues.. Au lieu de monter des têtes de capteurs alimentées sur chaque jante, les techniciens fixent des cibles à motifs passives qui sont observées par des caméras positionnées autour de la baie d'alignement.
Le système comprend normalement trois groupes de composants principaux:
- Système de caméra: Appareils photo numériques montés sur une poutre, tour, ou une structure mobile capture des images des cibles de roue. Certains modèles utilisent un éclairage dédié pour maintenir une visibilité constante de la cible.
- Cibles de roues passives: Les pinces de roue maintiennent des cibles à motifs sur chaque roue. Les cibles ne contiennent ni piles ni électronique de mesure embarquée, bien que leurs surfaces, état de montage, et le positionnement doit rester conforme aux exigences du fabricant.
- Logiciel informatique et d'alignement: Le système identifie les modèles cibles, traite leur mouvement, et convertit les données capturées en mesures d'alignement des roues.
Les caméras doivent maintenir une ligne de vue dégagée vers toutes les cibles requises. Distance d'installation, hauteur de la caméra, compatibilité des ascenseurs, et les dégagements de travail varient selon le modèle et doivent être confirmés dans la documentation d'installation du fabricant..
Le cycle de traitement et de mesure des images 3D
Une fois les cibles installées, le système capture les données d'alignement grâce à une courte séquence de mouvements du véhicule et de suivi optique.
- Compensation glissante: Le véhicule roule sur la distance spécifiée par le fabricant afin que le système puisse identifier l'axe de rotation de chaque roue et compenser le montage ou le faux-rond de la jante.. La procédure exacte dépend de la machine et de la conception de la pince.
- Suivi de cible: Les caméras enregistrent les changements de position et d'orientation des modèles cibles lorsque les roues roulent ou se dirigent..
- Calcul des coordonnées: Le logiciel utilise une géométrie de caméra calibrée et un traitement d'image pour déterminer la position et l'orientation de chaque roue..
- Résultats d'alignement: La géométrie calculée de la roue est convertie en mesures telles que le pincement, courbure, roulette, et angle de poussée, que les techniciens peuvent surveiller tout en effectuant des réglages.
L'architecture de mesure n'est qu'une partie de la décision d'achat. Les ateliers doivent également tenir compte du volume de service, flux de travail du technicien, espace disponible, et le retour sur investissement attendu au moment de décider si une machine d'alignement des roues 3D vaut l'investissement.
Les acheteurs qui souhaitent comparer ces fonctionnalités avec un modèle de production disponible peuvent consulter le Machine d'alignement de roues 3D GF-A9, y compris sa configuration de caméra, fonctions de mesure, et applications en atelier.
Trouvez le bon aligneur de roue pour votre atelier
Comment les têtes de capteurs CCD mesurent-elles les angles des roues?
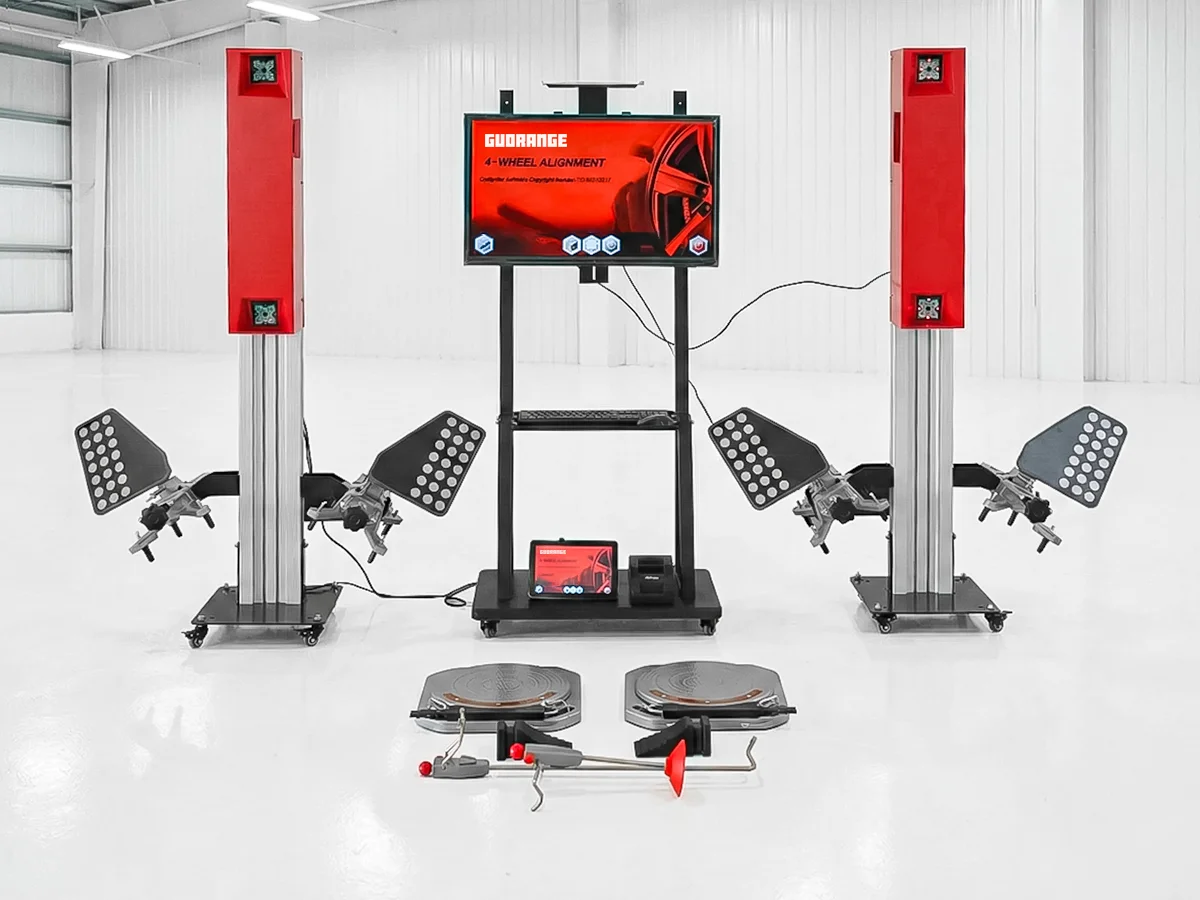
Les aligneurs de roues CCD utilisent des têtes de mesure électroniques fixées aux roues. Capteurs optiques, inclinomètres électroniques, et les liens de communication fonctionnent ensemble pour mesurer l'orientation des roues et calculer les angles d'alignement.
Comment les têtes de mesure CCD montées sur roues collectent les données
Les techniciens fixent une tête de mesure à chaque roue requise à l'aide de pinces compatibles. Contrairement aux cibles passives utilisées par les systèmes 3D caméra et cible, Les têtes de mesure CCD contiennent des composants électroniques actifs et nécessitent normalement des piles ou des câbles.
Le matériel interne varie selon le fabricant et le modèle. Une tête de mesure typique peut inclure des capteurs optiques, émetteurs et récepteurs infrarouges, inclinomètres électroniques, traitement électronique, et modules de communication sans fil.
Pendant la mesure, les têtes déterminent leur orientation et leur relation géométrique les unes par rapport aux autres. De nombreux systèmes utilisent la communication infrarouge entre les têtes adjacentes, tandis que des inclinomètres électroniques mesurent l'orientation verticale de chaque unité. Les données collectées sont traitées par le système d'alignement et transmises à l'ordinateur principal.
Conversion des données du capteur en angles d'alignement
Le logiciel d'alignement combine les mesures des têtes montées sur roue pour calculer la géométrie d'alignement du véhicule..
- Orteil: Le système calcule le pincement individuel et total à partir de la relation horizontale entre les plans des roues et la ligne de référence du véhicule..
- Courbure: Les inclinomètres électroniques aident à déterminer l’inclinaison de chaque roue vers l’intérieur ou vers l’extérieur par rapport à la référence verticale.
- Inclinaison des roulettes et de l'axe de direction: Les techniciens effectuent un balayage de direction défini par le fabricant. Le logiciel calcule ces valeurs à partir des changements enregistrés lorsque les roues tournent.
- Compensation de faux-rond: En fonction de la machine et de la conception des pinces, les techniciens font pivoter ou font rouler les roues afin que le système puisse identifier et compenser l'excentricité de montage ou le faux-rond de la jante. Certains systèmes de serrage approuvés peuvent réduire ou éliminer cette étape.
La disposition exacte des capteurs, nombre de têtes de mesure, procédure d'indemnisation, et la méthode de communication doit être confirmée dans la documentation technique du modèle.
Comment les données sont-elles transmises entre les unités de mesure et l'ordinateur?
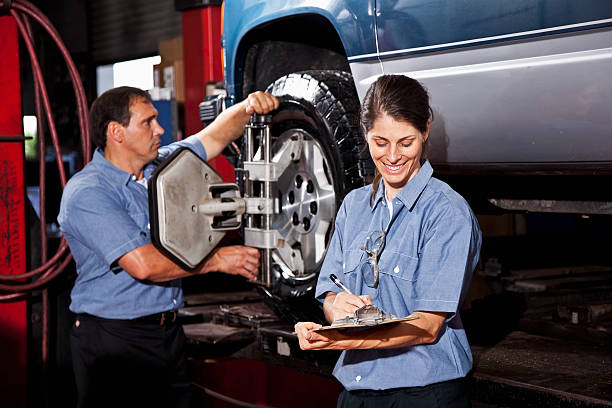
La transmission des données dépend de la conception du système. Les aligneurs 3D basés sur une caméra transfèrent des images ou des données de mesure traitées, tandis que les aligneurs CCD échangent des lectures entre les têtes montées sur roue et l'ordinateur principal.
3D Méthodes de communication du système
Les systèmes 3D caméra et cible capturent des images de cibles de roue passives et les traitent soit à l'intérieur de l'unité de caméra, via un contrôleur intermédiaire, ou sur l'ordinateur principal. La méthode de connexion varie selon le fabricant et le modèle.
Les interfaces courantes incluent USB, Ethernet, Wi-Fi, et autres connexions filaires ou sans fil propriétaires. Les acheteurs doivent confirmer quelle connexion contient des images brutes, qui transporte les mesures traitées, et si le système nécessite du matériel réseau dédié.
Transfert de données du système CCD
Les aligneurs CCD transmettent les données de mesure et de synchronisation à partir de leurs têtes montées sur roue. Les modalités de communication dépendent du nombre de têtes de mesure et de la conception de l'équipement..
- Communication entre les chefs: De nombreux systèmes utilisent des signaux infrarouges pour établir des relations géométriques entre des têtes de mesure adjacentes.
- Connexion à la console: Les données de mesure peuvent atteindre l'ordinateur principal via Bluetooth, radio, USB, câbles, ou une unité de communication dédiée.
- Puissance et mobilité: Les têtes de mesure sans fil améliorent les mouvements autour du véhicule mais nécessitent une charge de batterie et une couverture de signal fiable. Les systèmes filaires évitent la gestion de la batterie mais introduisent des câbles dans la zone de travail.
Les acheteurs doivent vérifier la portée de communication, autonomie de la batterie, exigences de recharge, modules de remplacement, et compatibilité avec l'ordinateur fourni.
En quoi la compensation de faux-rond et l'étalonnage diffèrent-ils?
La compensation du faux-rond corrige les erreurs associées à la roue, jante, et installation des pinces. L'étalonnage vérifie ou ajuste le système de mesure de la machine d'alignement afin qu'il reste conforme aux spécifications du fabricant..
Définir le but de chaque processus
La compensation du faux-rond corrige l'excentricité causée par la roue, jante, ou la façon dont la pince est montée. Le système observe la roue à travers une procédure de roulement ou de rotation définie et sépare ces effets de montage de la géométrie d'alignement réelle du véhicule..
L'étalonnage s'applique à l'équipement d'alignement lui-même. Selon l'architecture, cela peut impliquer des positions de caméra, têtes de mesure, inclinomètres électroniques, géométrie d'installation, ou d'autres composants de référence définis par le fabricant.
Les deux procédures ne sont pas interchangeables. Une machine calibrée peut toujours produire des résultats incorrects si la compensation de faux-rond requise est ignorée ou effectuée de manière incorrecte.. De même, la compensation ne peut pas corriger une machine qui est en dehors de ses spécifications d'étalonnage.
Calendrier et flux de travail opérationnel
Ces procédures se déroulent normalement à différentes étapes:
- Compensation de faux-rond: Effectué lors de la configuration du véhicule lorsque cela est requis par le fabricant de l'équipement. La méthode peut impliquer de faire rouler le véhicule ou de faire tourner des roues individuelles.. Certaines conceptions de pinces approuvées peuvent réduire ou éliminer cette étape.
- Étalonnage du système: Effectué lors de l'installation initiale, après que les composants concernés ont été déplacés ou remplacés, lorsque les résultats de la vérification sortent des tolérances, ou à des intervalles spécifiés par le fabricant.
Précision, répétabilité, et la résolution d'affichage sont des spécifications distinctes. Les acheteurs doivent comparer les chiffres publiés pour chaque paramètre de mesure au lieu de traiter des valeurs telles que 0.01° comme étalon de précision universel.
Quelles spécifications techniques révèlent l’architecture de mesure réelle?
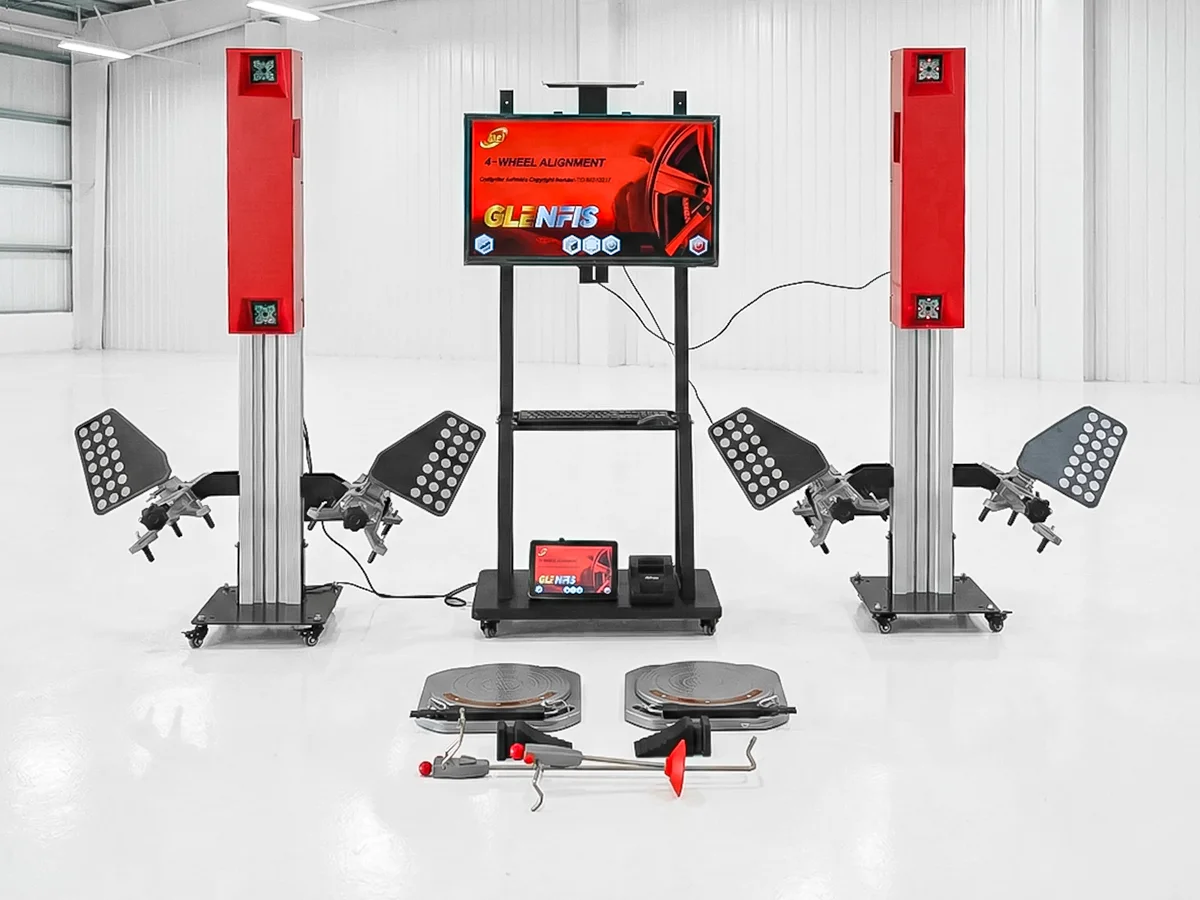
Les termes marketing à eux seuls peuvent ne pas identifier la manière dont un aligneur de roues collecte les données.. Vérifiez les fixations des roues, emplacements des capteurs, besoins en énergie, méthodes de communication, et notice d'installation.
Interface matérielle: Capteurs montés sur roue vs. Cibles passives
Les composants fixés aux roues fournissent l'indication la plus claire de l'architecture de mesure.
- Têtes de mesure actives: Une spécification CCD typique répertorie les têtes électroniques alimentées contenant des capteurs optiques, inclinomètres, piles, contrôles, ou modules de communication. Le nombre et la disposition varient selon le modèle.
- Cibles de roues passives: Un système 3D caméra-cible utilise des cibles ou des réflecteurs à motifs sans électronique de mesure embarquée. Des caméras fixes ou mobiles observent ces cibles depuis l'extérieur des roues.
- Structure de caméra externe: Une spécification 3D doit identifier le faisceau de la caméra, tour, cosse, ou une structure mobile et expliquer sa position requise par rapport au véhicule et à l'ascenseur.
Des systèmes hybrides et spécialisés existent également, les acheteurs doivent donc confirmer l'architecture dans le manuel technique plutôt que de se fier uniquement aux noms de produits.
Spécifications opérationnelles et exigences d'installation
La procédure de fonctionnement et les exigences d'installation fournissent des indices supplémentaires sur la façon dont la machine mesure la géométrie des roues..
- Espace de travail: Les systèmes caméra-cible spécifient normalement la distance caméra-cible, champ de vision, compatibilité des ascenseurs, et autorisations requises. Ces valeurs varient selon le modèle.
- Procédure de sortie: Les manuels doivent indiquer si l'indemnisation nécessite le roulage du véhicule, rotation individuelle des roues, ou un système de serrage approuvé qui réduit la procédure.
- Exigences d'étalonnage: Vérifiez quels composants nécessitent un étalonnage ou une vérification, quels outils sont nécessaires, et si un support technique qualifié est nécessaire.
- Performances de mesure: Comparer la précision, répétabilité, résolution, plage de mesure, et paramètres d'alignement pris en charge séparément.
- Données et rapports: Confirmez quel angle, dimensionnel, diagnostique, et des fonctions de reporting sont incluses. Ne présumez pas qu'une mesure est exclusive à la technologie 3D ou CCD..
Orteil, courbure, roulette, et l'angle de poussée sont des concepts de géométrie à quatre roues établis inclus dans le gouvernement britannique. norme professionnelle de technicien d'entretien automobile. Cependant, la plage de mesure, précision, résolution, et les procédures prises en charge doivent encore être vérifiées pour chaque aligneur de roue.
Foire aux questions
Comment une machine d'alignement des roues 3D mesure-t-elle les angles des roues?
Une machine d'alignement des roues 3D utilise des caméras haute résolution pour suivre les, cibles à motifs fixées à chaque roue. Lorsque le véhicule roule ou se dirige, les caméras capturent les mouvements de la cible. Le logiciel système applique une triangulation optique 3D pour calculer les coordonnées exactes et l'orientation de chaque roue.. Il convertit ensuite ces données spatiales en angles d'alignement standard comme l'angle d'inclinaison., courbure, et la chasse en comparant les plans des roues avec l'axe central du véhicule et les plans des essieux.
Les aligneurs de roues 3D utilisent-ils des capteurs électroniques sur les roues?
Les aligneurs de roues 3D conventionnels avec caméra et cible utilisent normalement des cibles à motifs passifs sans piles ni électronique de mesure embarquée.. Caméras montées sur poutre, tour, ou une structure mobile observe ces cibles et envoie les données capturées au logiciel d'alignement. Parce que les conceptions spécialisées et hybrides existent aussi, les acheteurs doivent confirmer l’architecture dans la documentation technique du modèle.
Comment fonctionnent les têtes de mesure CCD?
Les têtes de mesure CCD se fixent aux roues et utilisent des capteurs électroniques pour mesurer l'orientation des roues et les relations géométriques. Selon le modèle, ils peuvent contenir des capteurs optiques, émetteurs infrarouges, inclinomètres, piles, et modules de communication. Les données collectées sont ensuite transmises à l'ordinateur d'alignement.
Comment puis-je savoir si un aligneur de roue est 3D ou CCD?
Vérifiez ce qui se fixe aux roues. Un aligneur CCD typique utilise des têtes de mesure électroniques alimentées, tandis qu'un système 3D caméra et cible utilise des cibles passives à motifs observées par des caméras externes. Parce que les systèmes hybrides existent aussi, confirmer la disposition des capteurs, besoins en énergie, et procédure d'étalonnage dans le manuel technique.
Pensées finales
Ni la technologie 3D ni la technologie CCD ne constituent automatiquement le meilleur choix pour chaque atelier.. Les systèmes 3D caméra-cible maintiennent l'électronique de mesure alimentée hors des roues et peuvent prendre en charge des flux de travail d'alignement efficaces., tandis que les systèmes CCD offrent un format compact, matériel de mesure monté sur roue pouvant convenir à des ateliers plus petits et à différents budgets. Le bon choix dépend de la disposition des baies, volume de service, exigences d'installation, et capacité de maintenance. Pour une comparaison plus large de ces facteurs d’achat, lisez notre guide pour choisir la meilleure machine d'alignement des roues pour un atelier de réparation automobile.
Avant de commander, confirmer l'architecture de mesure, jeux de travail, procédure d'étalonnage, assistance logicielle, et disponibilité des pièces de rechange. Contactez nos spécialistes en équipements pour comparer les aligneurs de roues 3D et CCD appropriés, passez en revue les exigences de votre atelier, et demandez des prix de gros.


